Двойной активный мост: как DAB распределяет мощность между двумя системами постоянного тока
Опубликовано · 14 мин чтения
На этой странице
Перевод выполнен с помощью машинного перевода. Технические формулировки можно сверить с оригиналом. Также на
Предположим, у нас есть шина постоянного тока с одной стороны и батарея с другой. Мы хотим передавать мощность между ними, обеспечить электрическую изоляцию и разрешить изменение направления передачи.
Трансформатор не может работать напрямую от постоянного напряжения. Для этого по обе стороны трансформатора нужны силовые коммутационные каскады. Двойной активный мост, или DAB, использует активно управляемый мост на каждой стороне высокочастотного трансформатора. Время переключения напряжений определяет ток и среднюю передаваемую мощность. 1, 2
Интересный вопрос: как это происходит? Если оба моста создают прямоугольные волны, что заставляет мощность перемещаться с одной стороны на другую? И почему перемещение одного сигнала во времени немного меняет результат?
Я считаю полезным начать с напряжения на катушке индуктивности, а затем следить за током. После этого уравнение мощности становится намного легче понять.
1. Что находится внутри конвертера? {#1-what-is-inside-the-converter}
В этой статье рассматривается базовый однофазный полномостовой DAB: два Н-моста, восемь управляемых ключей, высокочастотный трансформатор, передаточная индуктивность и конденсаторы звена постоянного тока. «Однофазный» здесь описывает высокочастотную мостовую схему преобразователя; он не определяет количество фаз в сети переменного тока со стороны питающей сети.
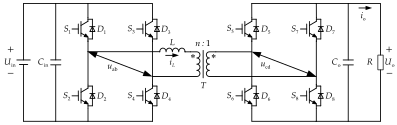
Каждая часть выполняет определенную задачу:
| Часть | Что он делает |
|---|---|
| Первый действующий мост | Вырабатывает управляемое высокочастотное переменное напряжение с первого порта постоянного тока |
| Второй активный мост | Создает еще одно контролируемое переменное напряжение на втором порту и поддерживает двунаправленную работу |
| Трансформатор | Обеспечивает гальваническую развязку и коэффициент трансформации между портами |
| Передаточная индуктивность | Ограничивает скорость изменения тока и непосредственно участвует в передаче энергии |
| Конденсаторы звена постоянного тока | Буферный ток частоты переключения на портах постоянного тока |
Передаточная индуктивность может включать в себя индуктивность рассеяния трансформатора и дополнительный внешний индуктор. Таким образом, индуктивность рассеяния является частью конструкции, а не просто паразитной величиной, которую необходимо минимизировать. Его значение влияет как на форму сигнала тока, так и на мощность, передаваемую данным фазовым сдвигом. 1, 2Воспроизведенная схема имеет на выходе резистор, поскольку в исходной статье рассматривается регулирование выходного напряжения. Чтобы обеспечить обратную передачу мощности, этот порт должен иметь источник энергии, например батарею или шину постоянного тока под напряжением. Пассивный резистор не может обеспечить непрерывную подачу питания обратно на первый порт.
2. Разница напряжений является отправной точкой {#2-the-voltage-difference-is-the-starting-point}
Пусть напряжения постоянного тока будут \(V_1\) и \(V_2\), и определим коэффициент трансформации как
\[n=\frac{N_1}{N_2}, \qquad V'_2=nV_2.\]Штрих означает, что вторичное напряжение было отнесено к первичной стороне. Передаточная индуктивность \(L\) и ток \(i_L\) также будут выражаться на первичной стороне в этой статье.
Пусть \(u_1(t)\) — переменное напряжение первого моста, а \(u'_2(t)\) — упомянутое напряжение второго моста. Игнорируя потери и ток намагничивания для этого первоначального объяснения,
\[L\frac{di_L}{dt}=u_1(t)-u'_2(t).\]Это уравнение показывает нам наклон тока. Положительная разность напряжений приводит к увеличению тока; отрицательная разница приводит к его падению. Нулевая разница позволяет ей оставаться постоянной в этой идеальной модели. 1, 3
Обратите внимание на то, что смещается во времени: переменные напряжения моста. Устойчивые напряжения шины постоянного тока сами по себе не «опережают» и не «запаздывают» друг друга.
Кроме того, всегда проверяйте определение коэффициента поворота бумаги. Некоторые авторы вместо этого используют \(N_2/N_1\). Копирование уравнения без перевода этого соглашения может привести к неправильному изменению коэффициента трансформации.
3. Что делают затворные импульсы? {#3-what-do-the-gate-pulses-do}
Начните с модуляции с однофазным сдвигом, обычно называемой SPS. Каждый мост генерирует биполярную прямоугольную волну с идеальным коэффициентом заполнения 50%. Одна диагональная пара управляется в течение одного полупериода, а другая пара — в течение следующего.
Используя нумерацию на рисунке 1:
- S1 и S4 управляют положительным напряжением первичного моста; S2 и S3 подают отрицательное напряжение.
- S5 и S8 управляют положительным напряжением вторичного моста; S6 и S7 управляют отрицательным напряжением.
- Фазовый сдвиг между двумя сигналами моста управляет передачей.
Настоящие команды шлюза включают мертвое время между дополнительными переключателями в ветви. Это предотвращает одновременную подачу команд на верхний и нижний переключатели, что может привести к короткому замыканию звена постоянного тока. Приведенное ниже объяснение идеального времени не учитывает этот короткий интервал коммутации. 1, 2
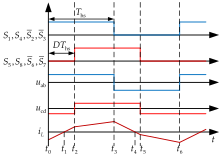
Чтобы выполнить один полный цикл переключения, определите \(\theta=\omega_s t\) и позвольте первичному мосту вести \(\phi\) с \(0\leq\phi\leq\pi\). Идеальные состояния напряжения:
| Интервал | Первичное напряжение | Отнесенное вторичное напряжение | Напряжение на \(L\) |
|---|---|---|---|
| \(0\leq\theta<\phi\) | \(+V_1\) | \(-V'_2\) | \(V_1+V'_2\) |
| \(\phi\leq\theta<\pi\) | \(+V_1\) | \(+V'_2\) | \(V_1-V'_2\) |
| \(\pi\leq\theta<\pi+\phi\) | \(-V_1\) | \(+V'_2\) | \(-V_1-V'_2\) |
| \(\pi+\phi\leq\theta<2\pi\) | \(-V_1\) | \(-V'_2\) | \(-V_1+V'_2\) |
Ток является кусочно-линейным, поскольку каждый интервал прикладывает к индуктивности постоянное идеальное напряжение. Если \(V_1=V'_2\), интервалы одинаковой полярности имеют нулевой наклон. Если указанные напряжения различаются, эти участки также имеют наклон. Опубликованная форма сигнала на рисунке 2 демонстрирует последнее поведение. 1, 3
#
Команда шлюза — это не весь текущий путь
Ток индуктора не может перейти к другому значению при изменении команд управления затвором. Он продолжается по доступным полупроводниковым путям.
Например, когда первичный мост подает положительное напряжение, ток изначально может быть отрицательным. Благодаря символам транзистора и диода, использованным на рисунке 1, этот ток может течь через D1 и D4, возвращая энергию к первому порту постоянного тока. После того, как ток пересекает ноль, S1 и S4 несут ток положительного направления. В реализации MOSFET обратная проводимость также может использовать стробируемый канал. В мертвое время в коммутации участвуют емкости устройств и диоды. 2, 3
Вот почему диаграмму вентиля, полярность тока и тип устройства следует рассматривать вместе. Рисунок пар управляемых переключателей сам по себе не описывает каждый интервал проводимости.
4. Как фазовый сдвиг определяет мощность? {#4-how-does-phase-shift-determine-power}
Определите положительный \(\phi\), чтобы это означало, что \(u_1\) опережает \(u'_2\). В идеальных условиях SPS, описанных выше, положительная средняя мощность течет от порта 1 к порту 2. Изменение направления опережения меняет среднюю передачу.
Средняя входная мощность получается путем интегрирования произведения напряжения моста и тока за период переключения. Для периодической сбалансированной работы SPS это дает
\[P_{1\rightarrow2} = \frac{V_1V'_2}{\omega_s L} \phi\left(1-\frac{\vert \phi\vert }{\pi}\right), \qquad \omega_s=2\pi f_s.\]Здесь \(\phi\) указано в радианах, и это выражение применимо для \(\vert \phi\vert \leq\pi\). Он предполагает фиксированные напряжения постоянного тока, идеальные 50% прямоугольные импульсы моста и не учитывает потери, мертвое время и ток намагничивания. 1, 3
Обычная монотонная ветка управления — \(\vert \phi\vert \leq\pi/2\). За пределами этой точки увеличение величины фазового сдвига больше не увеличивает идеальную передаваемую мощность. Пиковая идеальная величина равна
\[P_{\max,\mathrm{ideal}}=\frac{V_1V'_2}{8f_sL}.\]Это выражение не является полной номинальной мощностью оборудования. Полупроводниковый ток, охлаждение, магнитные свойства, изоляция и условия переключения по-прежнему налагают ограничения.
Существует также ловушка обозначений. Ван и его коллеги используют нормализованную задержку \(D=\phi/\pi\), измеренную по половине периода переключения. Другие источники нормализуют относительно полного периода. Значение, называемое «фазовый сдвиг = 0,2», является неполным, если не указана его нормализация.
#
Числовой пример
Возьмем наглядную идеальную рабочую точку:
| Количество | Значение |
|---|---|
| Первичное напряжение постоянного тока \(V_1\) | 400 В |
| Приведенное вторичное напряжение постоянного тока \(V'_2\) | 400 В |
| Частота переключения \(f_s\) | 100 кГц |
| Первичная передаточная индуктивность \(L\) | 40 мкГн |
| Первично-ведущий фазовый сдвиг \(\phi\) | 30°, или радианы \(\pi/6\) |
Период переключения составляет 10 мкс, поэтому смещение по времени равно
\[\Delta t=\frac{\phi}{2\pi f_s}\approx0.833\ \mu\mathrm{s}.\]Подстановка в выражение мощности дает приблизительно 2,78 кВт от порта 1 до порта 2. Изменение фазового сдвига на –30° дает примерно –2,78 кВт при тех же предположениях.
В интервале противоположной полярности появляется напряжение 800 В при 40 мкГн, поэтому крутизна тока составляет 20 А/мкс. Для симметричного периодического решения ток возрастает примерно от -8,33 А до +8,33 А в течение интервала 0,833 мкс. Тогда он имеет плоскую часть, поскольку указанные напряжения постоянного тока равны.
В результате идеальный среднеквадратичный ток дросселя составляет примерно 7,86 А, а средний входной постоянный ток составляет около 6,94 А. Это разные количества; потери проводимости обмотки и полупроводника нельзя оценить только по среднему постоянному току.
Эти значения представляют собой аналитические расчеты для данного примера, проверенные путем интегрирования интервалов переключения. Это не экспериментальные результаты из цитируемых статей, и рисунок 2 не является точной формой сигнала этого примера согласованного напряжения.
5. Почему DAB полезен для зарядки электромобилей? {#5-why-is-a-dab-useful-in-ev-charging}
Зарядному устройству, питающемуся от сети переменного тока, обычно требуется каскад AC-DC и DC-DC. DAB может служить изолированной ступенью постоянного тока между шиной постоянного тока и аккумулятором.Трансформатор обеспечивает изоляцию и полезный коэффициент трансформации. Мосты позволяют контролировать передачу энергии в любом направлении, в то время как контроллер регулирует ток или напряжение батареи в соответствии со стратегией зарядки и ограничениями системы. Изменение напряжения батареи делает рабочий диапазон особенно важным: преобразователь, который хорошо работает при одном напряжении и нагрузке, может вести себя по-другому в другом месте. 4, 6
Есть конкретные реализации для изучения. Куо и его коллеги исследовали работу TPS с помощью прототипа зарядного устройства на 15 кВт. Компания Texas Instruments предоставляет эталонный проект DAB 10 кВт, 100 кГц TIDA-010054. Это примеры с конкретными устройствами, магнитными свойствами и условиями эксплуатации, а не универсальные спецификации для DAB. 4, 6
Двунаправленный DAB сам по себе не создает полноценную систему «автомобиль-сеть». Входной преобразователь, защита, связь и элементы управления системой также должны поддерживать требуемое направление и режим работы.
Другие области применения включают аккумуляторные накопители энергии, микросети постоянного тока и изолированные ступени преобразования в твердотельных трансформаторах. В этих системах может использоваться одна и та же топология, но диапазон напряжения, требования к изоляции и цели управления должны соответствовать приложению. 1, 2
6. Какие проблемы возникают на практике? {#6-what-problems-appear-in-practice}
Топология выглядит симметричной, а уравнение SPS компактным. Это может скрыть, какая часть инженерных решений содержится в условиях эксплуатации.
#
Переключение при нулевом напряжении условно
Преобразователи DAB могут обеспечить переключение при нулевом напряжении, или ZVS, когда ток имеет соответствующее направление и имеется достаточно энергии для зарядки и разрядки емкостей устройства во время коммутации.
Это условие не выполняется автоматически при каждом соотношении нагрузки и напряжения. Работа при малой нагрузке и большое несоответствие между \(V_1\) и \(V'_2\) могут уменьшить доступную область мягкого переключения. 2, 4
#
Циркуляционный ток может стоить электроэнергии, но не доставлять много
Ток может измениться в течение цикла, даже если средняя мощность течет в одном направлении. Несоответствие напряжений также может привести к возникновению переменного тока с нулевым сдвигом фазы, несмотря на нулевую идеальную среднюю передаваемую мощность.
Этот ток все еще способствует потерям в обмотках и полупроводниках. Поэтому снижение среднеквадратического значения тока является важной целью проектирования. Однако некоторый ток может помочь в коммутации, необходимой для ZVS, поэтому решение с наименьшим током и решение с самым широким ZVS не обязательно должны быть одинаковыми. 2, 4
#
Магнетика и переходные процессы имеют значение
Трансформатору необходима соответствующая изоляция, конструкция сердечника и обмотки, а также тепловые характеристики. Увеличение частоты переключения может уменьшить размер магнитного компонента, а также изменить потери в сердечнике, обмотке и переключении.
Стационарной симметрии самой по себе недостаточно. Запуск, внезапное изменение команды фазы, ошибки синхронизации или несбалансированность вольт-секунд могут привести к смещению тока и дисбалансу потока. Контроллер и последовательность переключения должны обрабатывать эти переходы, а не только конечную рабочую точку. 2, 5, 6
#
Реальные измерения и коммутация не идеальны
Мертвое время, шум датчика, цифровая задержка, паразитная емкость и физическое расположение влияют на фактическое поведение. Быстрое переключение также создает проблемы, связанные с электромагнитными помехами.
Контроллер может улучшить регулирование, оставив при этом чрезмерное напряжение тока или плохие условия переключения в другом месте. Реакция напряжения является одной из частей оценки; сюда также относятся ток, потери, температура и защитное поведение. 1, 2, 6
7. Модуляция и управление с обратной связью — это разные решения {#7-modulation-and-feedback-control-are-different-decisions}
В литературе используется множество названий, поэтому я хочу разделить два вопроса.
Модуляция: как устроены сигналы переключения моста?
Управление с обратной связью: как команды рассчитываются на основе измерений и эталонов?
SPS, EPS, DPS и TPS описывают варианты модуляции. Подходы PI, прогнозного управления моделью и скользящего режима описывают методы обратной связи или оценки. Контроллер обратной связи можно комбинировать с более чем одной схемой модуляции. 5
#
Общие варианты модуляции
| Схема | Основная степень свободы | Зачем это учитывать? |
|---|---|---|
| SPS — однофазный сдвиг | Один внешний фазовый сдвиг между напряжениями моста | Простая отправная точка с относительно простым соотношением сил |
| EPS — расширенный фазовый сдвиг | Внешний фазовый сдвиг плюс внутренний сдвиг в одном мосту | Добавляет гибкость формы сигнала, включая интервал нулевого напряжения |
| ДПС — двойной фазовый сдвиг | Две независимые смены; общая форма связывает внутренние смещения мостов, а также варьирует внешний сдвиг | Дает больше свободы в управлении током и условиями переключения |
| TPS — тройной фазовый сдвиг | Независимые внутренние сдвиги в обоих мостах плюс внешний сдвиг | Поддерживает более широкую оптимизацию с большим количеством рабочих случаев и сложностью реализации |
Определения, особенно определения DPS и нормализованных фазовых переменных, необходимо проверять в каждой статье. Больше переменных управления дает больше возможностей выбора; они не гарантируют лучший результат, если цель и ограничения не выбраны правильно. 4, 5
#
Общие подходы к обратной связи
ПИ-регулятор представляет собой практическую основу для контура напряжения или тока. Он сравнивает измеряемую переменную с эталоном и корректирует команду. Его настройка должна учитывать динамику преобразователя, рабочий диапазон, пределы команд и цифровую задержку.
Управление с прогнозированием модели (MPC) прогнозирует эффект возможных команд и выбирает одну из них в соответствии с целью. Он может учитывать динамическое поведение и ограничения, но его результат зависит от модели, измерений, вычислений и времени.
Методы скользящего режима и метода наблюдения за возмущениями обеспечивают устойчивость к возмущениям или несоответствию модели. Их преимущества зависят от конструкции устройства оценки или управления, выбора коэффициента усиления, поведения шума и реализации. 1, 5
Одним из опубликованных примеров является MPC с помощью наблюдателя, показанный на следующем рисунке.
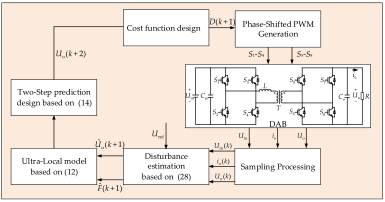
Этот метод использует ультралокальную модель, оценивает возмущения и применяет двухэтапное прогнозирование перед выбором команды фазового сдвига. Авторы оценили это экспериментально на своей платформе DAB. Это делает его полезным исследованием чувствительности параметров и динамического отклика, а не контроллером, который должен использовать каждый DAB. 1
8. Как мне начать проектировать или прочитать статью DAB? {#8-how-would-i-start-a-design-or-read-a-dab-paper}
Прежде чем выбирать усовершенствованный контроллер, я бы четко определил рабочий диапазон: минимальное и максимальное напряжение порта, непрерывную и переходную мощность, направление передачи, требования к изоляции и частоту переключения.
Затем я проверял коэффициент трансформации и передаточную индуктивность в этой огибающей. Одна номинальная рабочая точка может скрывать высокий среднеквадратичный ток, жесткое переключение или недостаточную мощность в другой точке.
Следующим шагом является расчет формы сигналов тока и оценка полупроводниковых и магнитных потерь с последующей проверкой температурных пределов, запуска и защиты. Туржински и его коллеги приводят пример аналитической модели потерь в сравнении с измерениями на прототипе SiC DAB мощностью 5 кВт. 2
Читая контрольную бумагу, я спрашиваю, что же на самом деле проверялось: какие коэффициенты напряжения, какие ступени нагрузки, какой параметр изменяется и какие измерения? Более быстрая реакция выходного напряжения в одном эксперименте не приводит к повышению эффективности или снижению токовой нагрузки во всем приложении.Полезные исследовательские вопросы вытекают непосредственно из этих компромиссов: эффективная работа в более широком диапазоне напряжений батареи; уменьшен среднеквадратичный ток при сохранении мягкого переключения; лучшее поведение переходного тока и потока; и контроллеры, которые остаются эффективными при задержке и изменении параметров. Приведенные исследования TPS, модели потерь и исследования MPC наблюдателя затрагивают различные части этой проблемы. 1, 2, 4
Для меня первым полезным вопросом остается вопрос, поставленный в начале: какое напряжение присутствует на индуктивности в течение этого интервала и что оно заставляет ток делать? Как только это становится ясно, становится гораздо проще исследовать фазовый сдвиг, направление мощности и варианты управления.
Ссылки и источники рисунков
- С. Ван, Ф. Ю и Дж. Ци (2025). «Модель прогнозирующей стратегии управления напряжением для преобразователей с двойным активным мостом на основе суперскручивающего интегрального наблюдателя скользящего режима». Электроника, 14(8), 1496. Бумага и DOI. Источник всех трех воспроизведенных рисунков; оригинальные рисунки под номерами 1, 2 и 5. Доступ открыт под CC BY 4.0.
- М. Туржинский и др. (2022). «Аналитическая оценка потерь мощности в преобразователе с двойным активным мостом, управляемом с помощью однофазной схемы переключения». Энергии, 15(21), 8262. Бумага и DOI. Аналитическая модель потерь и экспериментальное сравнение с использованием прототипа мощностью 5 кВт.
- П. Гусман и др. (2021). «Исследование двухэтапной модуляции для конвертера DAB». Электроника, 10(21), 2561. Бумага и DOI. Интервалы переключения, анализ формы тока и модуляция.
- С.-х. Куо и др. (2024). «Высокоэффективный преобразователь с двойным активным мостом и тройным сдвигом фаз для зарядного устройства аккумуляторов электромобилей». Энергии, 17(2), 354. Paper and DOI. Анализ ДПДЗ и прототип зарядного устройства на 15 кВт.
- Дж. Он и др. (2023). «Обзор моделирования, модуляции и стратегий управления преобразователем постоянного тока в постоянный с двойным активным мостом». Энергии, 16(18), 6646. Обзор и DOI. Обзор для сравнения терминологии и следования основной литературе.
- Texas Instruments — TIDA-010054. Эталонная конструкция двунаправленного двойного активного моста для зарядных станций электромобилей уровня 3 . Документация производителя и проектные файлы для конкретной реализации мощностью 10 кВт.
Источники проверены 3 ноября 2026 г. Численный пример представляет собой идеальный расчет, а не спецификацию конструкции оборудования или отчетный эксперимент.